
캠프
홈›교육 과정›캠프›피지컬 AI 로봇공학 캠프
캠프
피지컬 AI 로봇공학 캠프
로봇팔의 동작 순서를 코딩하고, 팀별로 로봇 스트라이크 경기를 엽니다.
- 중1
- 중2
- 중3
- 고등
- 대학
대학생난이도 전문
카메라로 물체를 찾고 역기구학으로 각도를 계산해, 로봇팔이 물체를 집어 옮기게 합니다.
과정 개요
로봇팔을 조립해 관절을 제어해 본 뒤, 목표 좌표에서 관절 각도를 구하는 역기구학을 코드로 옮깁니다. Python과 OpenCV로 물체의 색과 위치를 찾고, 화면 좌표를 로봇 좌표로 바꾸는 보정 작업을 합니다. 결과는 색깔별 분류 과제의 성공률로 평가합니다.
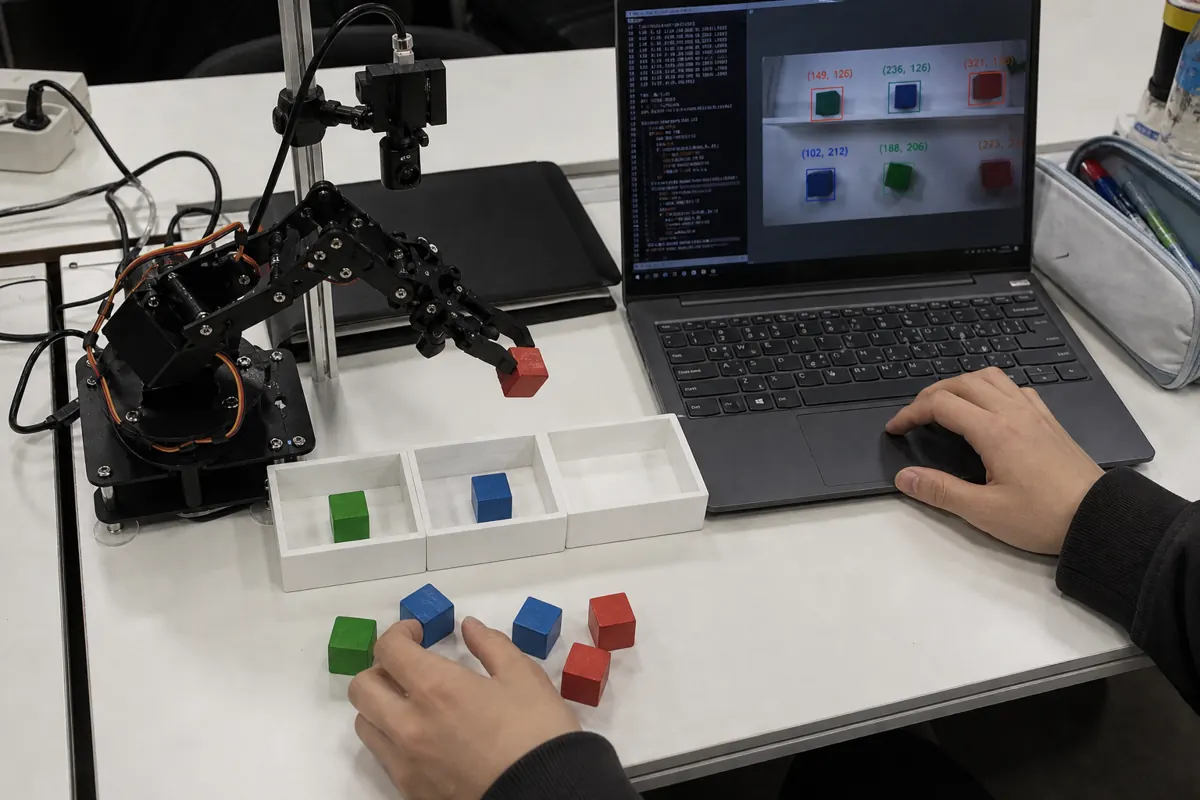
다른 학년과 다른 점고등 과정에서는 정해 둔 순서대로 움직였지만, 대학 과정에서는 카메라가 찾은 위치로 로봇팔이 움직입니다. 각도를 손으로 정하지 않고 역기구학으로 계산하며, 성공률을 재서 개선합니다.
| 총 수업 시간 | 16시간 (16차시, 1차시 60분) |
|---|---|
| 운영 방식 | 2일 × 8시간 (3~4인 1팀) |
| 교구와 도구 | 비전 로봇팔 세트(5축 로봇팔과 USB 카메라, 팀당 1대), 노트북(기관 보유) |
| 사용 프로그램 | 5축 로봇팔, USB 카메라, Python, OpenCV, Arduino IDE, 로봇팔 관절 좌표 시뮬레이터, AI 코딩 도구 |
| 결과물 | 역기구학과 영상 인식 코드, 성공률 기록표, 시연 발표 자료 |
학습 목표
- 1순기구학과 역기구학으로 관절 각도와 손끝 좌표를 서로 바꿔 계산한다.
- 2카메라 영상에서 물체를 찾고 화면 좌표를 로봇 좌표로 바꾼다.
- 3카메라로 찾은 물체를 집어 옮기는 기능을 구현하고 반복 시도 성공률로 평가한다.
차시별 수업 내용
| 차시 | 내용 | 시간 |
|---|---|---|
| 1일차 | 피지컬 AI와 로봇팔 구조인식, 판단, 제어로 이어지는 구조와 로봇팔의 자유도, 작업 공간을 정리하고 팀 과제를 정합니다.1시간 | |
| 1일차 | 조립과 관절 제어5축 로봇팔을 조립하고, AI 코딩 도구로 관절 제어 코드와 동작 순서 코드를 작성합니다.3시간 | |
| 1일차 | 좌표와 역기구학관절 시뮬레이터로 순기구학을 확인한 다음, 목표 좌표에서 관절 각도를 구하는 역기구학 함수를 만듭니다.2시간 | |
| 1일차 | 카메라로 색 인식Python과 OpenCV로 영상을 받아 색 범위로 물체를 찾고 중심 좌표를 구합니다.2시간 | |
| 2일차 | 화면 좌표와 로봇 좌표 맞추기기준점을 정해 화면 좌표를 로봇 좌표로 바꾸는 보정표를 만들고, 오차가 얼마나 나는지 잽니다.2시간 | |
| 2일차 | 카메라로 집어 옮기기인식한 위치를 역기구학으로 각도로 바꿔 로봇팔이 물체를 집어 옮기게 합니다.3시간 | |
| 2일차 | 색깔별 분류 과제물체를 색깔별로 나눠 담는 과제를 10회 시도하고 성공률과 걸린 시간을 기록합니다.2시간 | |
| 2일차 | 시연과 발표팀별로 시연하고, 개선 전과 후의 성공률을 비교해 발표합니다.1시간 |
학년별 비교
| 대상 | 핵심 활동 | 난이도 | 시간 |
|---|---|---|---|
| 중1 | 블록으로 관절 움직이기블록 코딩으로 로봇팔 관절을 움직여 인사하고, 물건을 집어 옮기게 만듭니다. | 입문 | 12시간 |
| 중2 | 반복 블록으로 자동화반복 블록으로 순서를 짜서 로봇팔이 같은 작업을 계속 되풀이하게 만듭니다. | 기초 | 12시간 |
| 중3 | 5축 로봇팔과 좌표 계산5축 로봇팔을 조립하고, 삼각비로 손끝 위치를 계산해 동작을 만듭니다. | 중급 | 12시간 |
| 고등 | AI 코딩 도구로 C++ 제어AI 코딩 도구로 C++ 제어 코드를 만들고, 팀별로 조립한 로봇팔로 토너먼트를 엽니다. | 심화 | 12시간 |
| 대학 | 카메라로 물체 집어 옮기기카메라로 물체를 찾고 역기구학으로 각도를 계산해, 로봇팔이 물체를 집어 옮기게 합니다. | 전문 | 16시간 |
다른 학년 과정을 골라도 됩니다. 반 학생들의 수준에 맞춰 한 학년 아래나 위 내용을 섞어 운영할 수 있으니, 문의할 때 반 분위기를 알려 주세요.
수업 사진
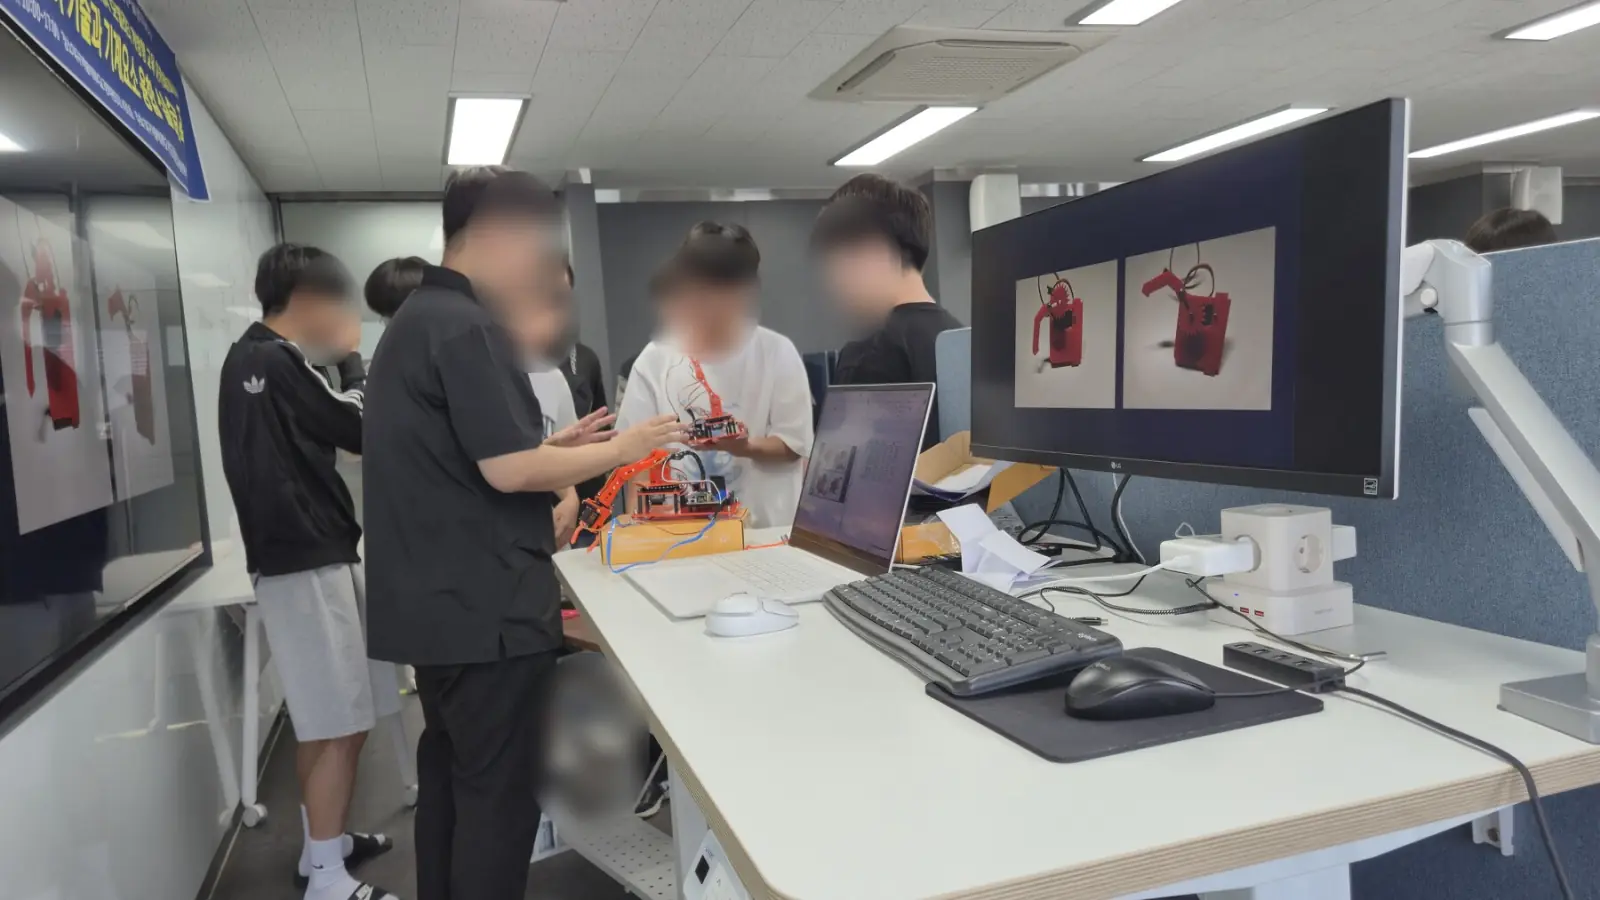
로봇팔을 노트북에 연결
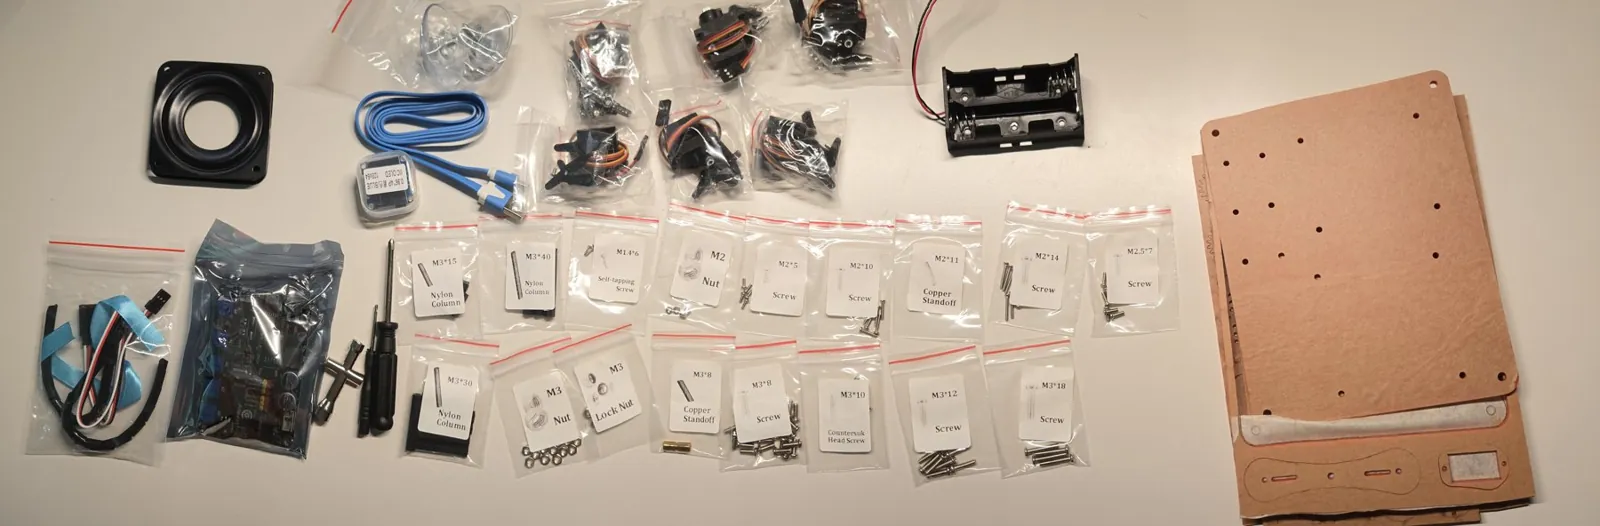
5축 로봇팔 키트 구성품
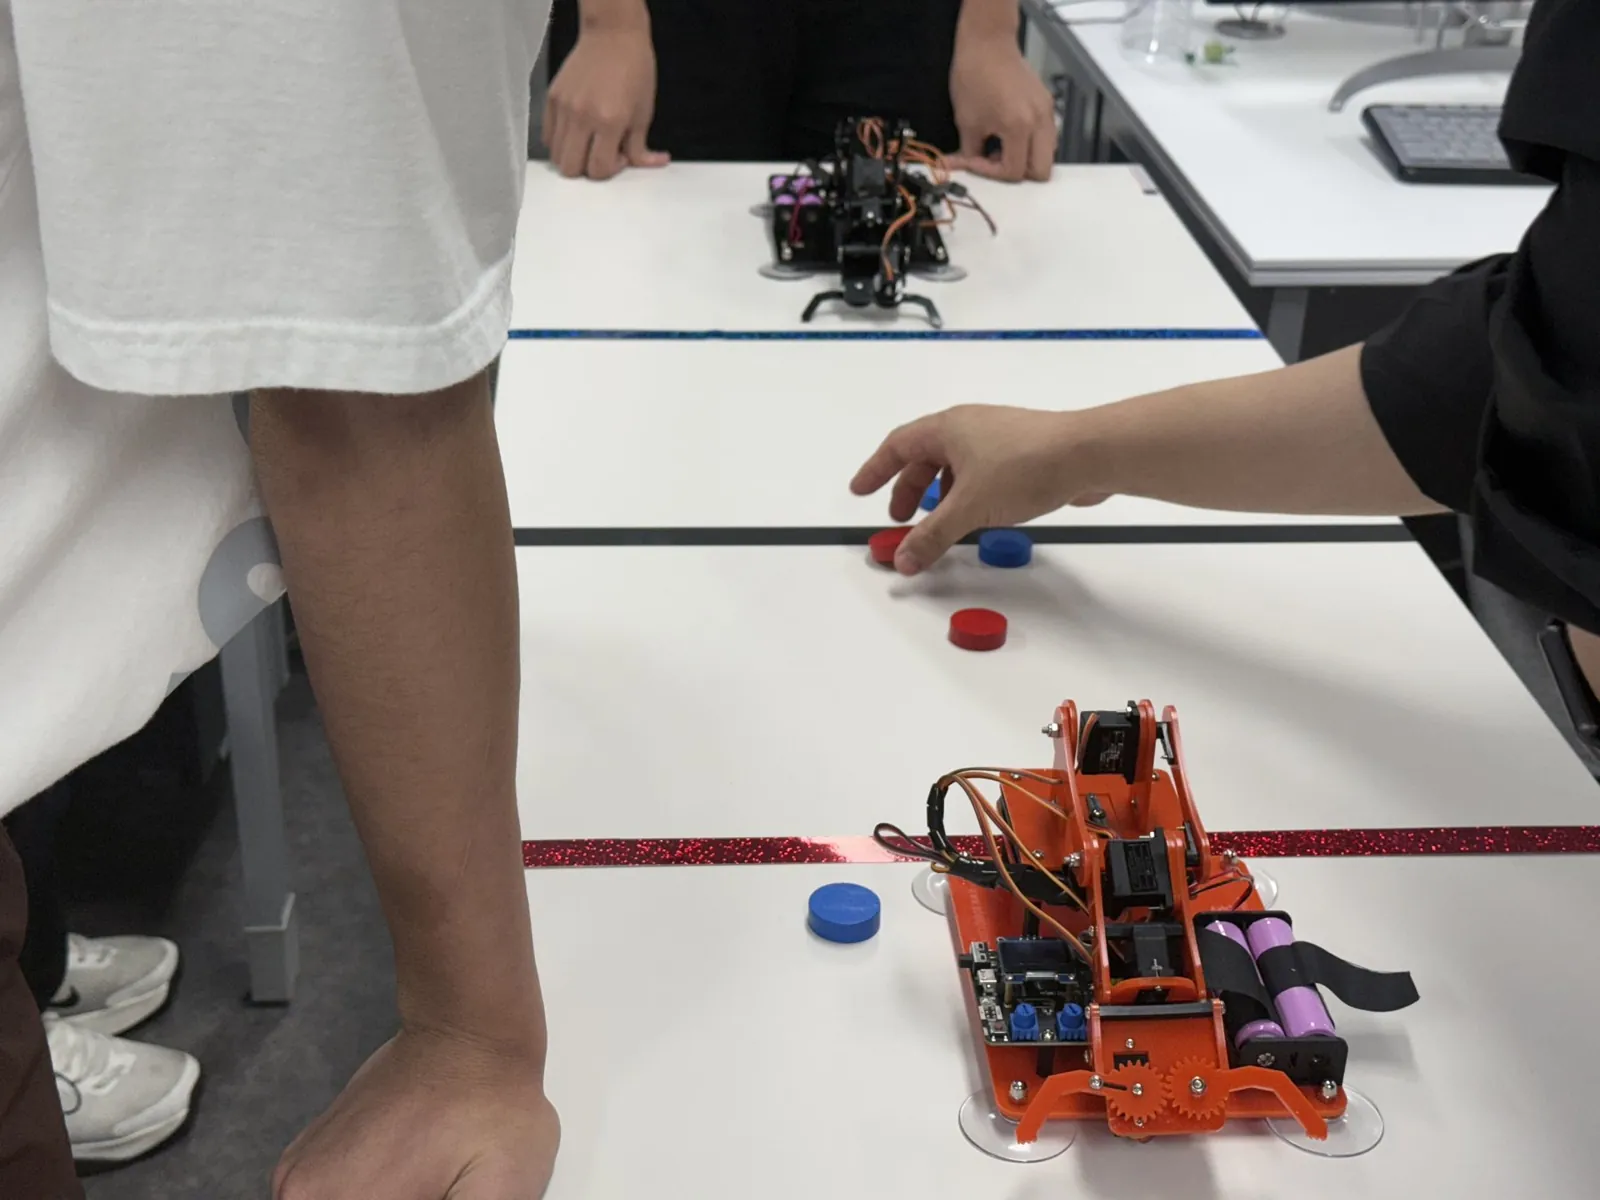
로봇 스트라이크 경기 필드
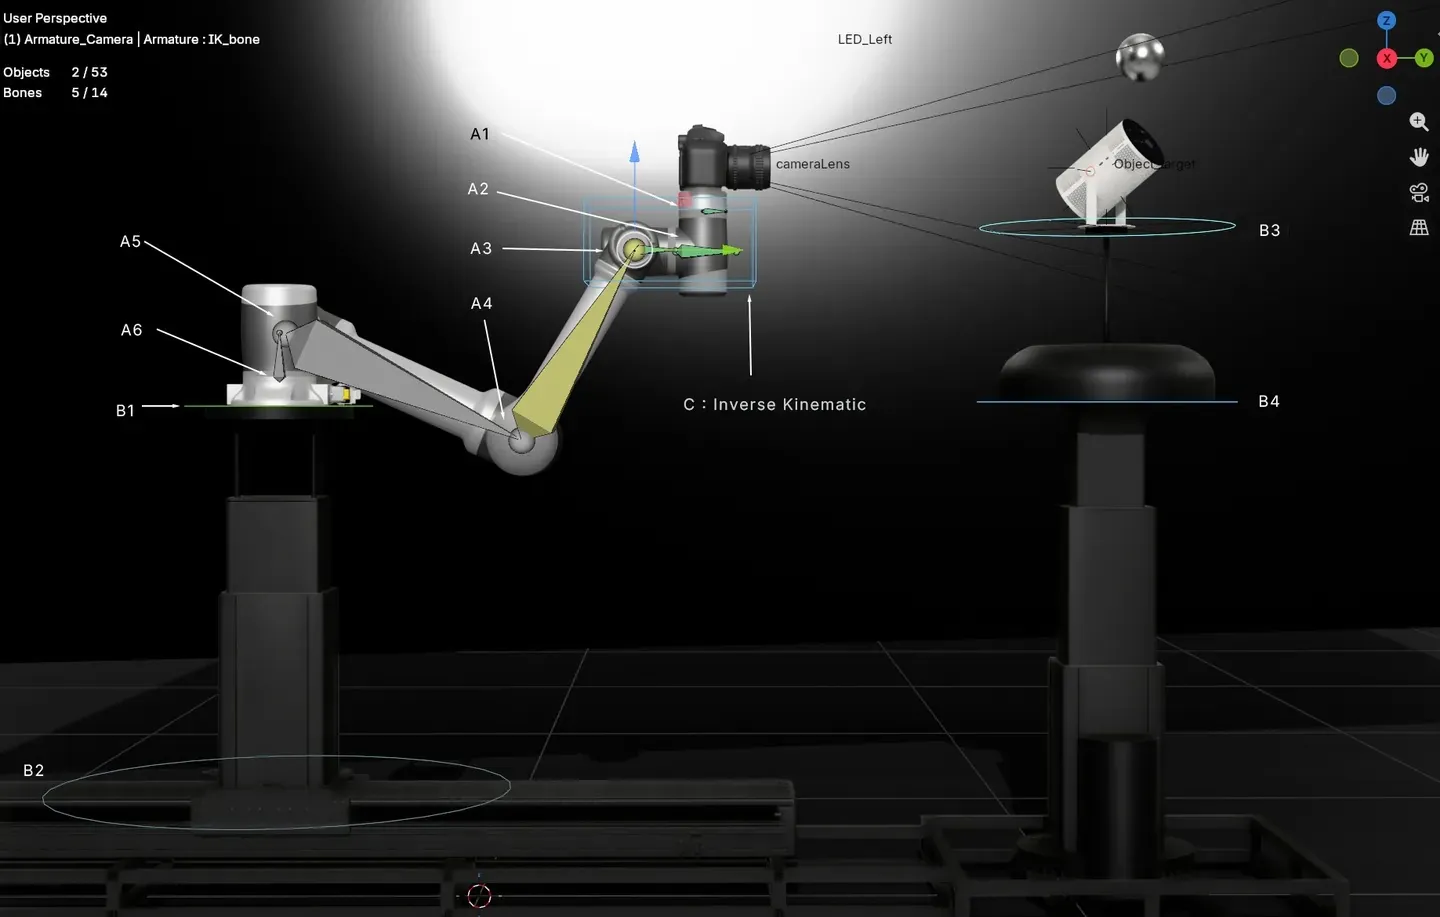
대학 과정: 관절 좌표 시뮬레이터