
수업 자료
홈›교육 과정›AI 자율주행 모빌리티 캠프›수업 자료
수업 자료 · 중학교 2학년 과정
AI 자율주행 모빌리티 캠프 (중2)
지도안 34차시 · 활동지 12종 · 퀴즈 29문항 · 평가 루브릭 6항목 · 제공 코드 5종 · 교구 부품표 3종
전체 자료
인쇄 화면에서 ‘PDF로 저장’을 고르면 파일로 받을 수 있습니다.
차시별 지도안
| 차시 | 학습 주제 · 목표 | 시간 | 지도안 |
|---|---|---|---|
| 1차시 | 자율주행의 뜻과 단계 구분자율주행 0~5단계를 구분한다. | 45분 | 보기 |
| 2차시 | 팀 구성, 역할, 팀 이름3~4인 팀과 역할(설계, 코딩, 기록, 발표)을 정한다. | 45분 | 보기 |
| 3차시 | 부품 확인, 바퀴와 이동거리교구 부품을 목록과 대조해 확인한다. | 45분 | 보기 |
| 4차시 | 차체 조립과 기어 감속설명서 순서대로 차체, 바퀴, 모터를 조립한다. | 45분 | 보기 |
| 5차시 | 모터 드라이버 배선과 전진, 후진모터 드라이버와 건전지를 안전하게 연결한다. | 45분 | 보기 |
| 6차시 | 회전과 정사각형 경로 과제좌우 바퀴 속도 차이로 회전한다. | 45분 | 보기 |
| 7차시 | 적외선 센서 값 측정적외선 센서가 바닥 색에 따라 다른 값을 내는 것을 확인한다. | 45분 | 보기 |
| 8차시 | 조건문으로 선 따라가기if-else로 센서 값에 따라 방향을 바꾸는 규칙을 쓴다. | 45분 | 보기 |
| 9차시 | 타원 코스 완주타원 코스를 이탈 없이 완주한다. | 45분 | 보기 |
| 10차시 | 속도 조절과 곡선 구간 개선곡선에서 속도를 낮추는 규칙을 추가한다. | 45분 | 보기 |
| 11차시 | 코스 설계와 장애물 만들기팀별 초급 코스와 상급 코스를 설계한다. | 45분 | 보기 |
| 12차시 | 1학기 미니 대회와 회고대회 규칙에 따라 기록을 재고 순위를 정한다. | 45분 | 보기 |
| 13차시 | 지그재그의 원인과 오차선에서 벗어난 정도를 '오차'로 정의한다. | 45분 | 보기 |
| 14차시 | y = kx 와 비례 제어회전량 = k × 오차를 일차함수로 이해한다. | 45분 | 보기 |
| 15차시 | k가 너무 작을 때와 너무 클 때k가 작으면 이탈, 크면 진동이 생기는 이유를 설명한다. | 45분 | 보기 |
| 16차시 | 팀 최적 k 정하기와 발표팀 최적 k를 근거와 함께 정한다. | 45분 | 보기 |
| 17차시 | 카메라 장착과 픽셀영상이 픽셀(색 숫자)로 이루어졌음을 안다. | 45분 | 보기 |
| 18차시 | 관심영역(ROI)필요한 부분만 보는 관심영역(ROI)의 뜻을 안다. | 45분 | 보기 |
| 19차시 | 색 규칙으로 표지판 구별색(HSV) 범위로 빨간 원과 파란 화살표를 구별한다. | 45분 | 보기 |
| 20차시 | 규칙이 틀리는 경우 찾기조명과 배경을 바꿔 규칙 기반 인식의 한계를 찾는다. | 45분 | 보기 |
| 21차시 | 데이터 수집 계획AI 학습에 필요한 데이터 조건을 계획한다. | 45분 | 보기 |
| 22차시 | 이름표 붙이기(라벨링)사진에 올바른 이름표를 붙인다. | 45분 | 보기 |
| 23차시 | 학습 결과 확인과 틀린 사진 분석정확도를 계산하고 틀린 사진을 분석한다. | 45분 | 보기 |
| 24차시 | 데이터 보강과 재학습 비교부족한 조건의 데이터를 보강해 다시 학습한다. | 45분 | 보기 |
| 25차시 | 상태도 그리기주행, 정지, 재출발 상태와 전환 조건을 상태도로 그린다. | 45분 | 보기 |
| 26차시 | 인식 결과를 주행에 연결교사 PC의 인식 결과를 주행 명령으로 연결한다. | 45분 | 보기 |
| 27차시 | 오인식 재현과 원인 찾기오인식 사례를 재현하고 원인을 찾는다. | 45분 | 보기 |
| 28차시 | AI 데이터 윤리 토론데이터 치우침이 만드는 불공정을 설명한다. | 45분 | 보기 |
| 29차시 | 대회 규칙과 코스 설계대회 규칙을 이해하고 대회 코스를 함께 설계한다. | 45분 | 보기 |
| 30차시 | 다듬기 1: 속도와 k대회 코스에서 속도와 k를 조정한다. | 45분 | 보기 |
| 31차시 | 다듬기 2: 무게중심과 정지 구간배터리 위치로 무게중심을 바꿔 곡선 주행을 개선한다. | 45분 | 보기 |
| 32차시 | 발표 자료와 리허설1년간 개선 과정을 3분 발표로 정리한다. | 45분 | 보기 |
| 33차시 | 교내 미니 트랙 대회대회 규칙에 따라 공식 주행을 한다. | 45분 | 보기 |
| 34차시 | 개선 과정 발표와 연간 회고1년간 개선 과정을 근거와 함께 발표한다. | 45분 | 보기 |
학생 활동지
| 전 차시 | 주행 기록 일지매 차시 바꾼 것과 결과를 기록해 개선 과정을 남길 수 있다. | 보기 |
| 3~6차시 | 차체 조립 점검표부품 확인부터 배선까지 빠짐없이 조립할 수 있다. | 보기 |
| 3~4차시 | 바퀴와 기어 측정표바퀴 크기와 기어비가 이동거리와 회전 수에 주는 영향을 측정할 수 있다. | 보기 |
| 7~10차시 | 센서 값 측정표적외선 센서가 바닥 색에 따라 내는 값을 기록하고 조건문을 만들 수 있다. | 보기 |
| 11, 29차시 | 코스 설계지초급, 상급 구간과 장애물, 표지 위치를 정해 코스를 설계할 수 있다. | 보기 |
| 13~16차시 | 비례제어 계수 실험지계수 k에 따라 주행이 어떻게 달라지는지 그래프로 비교할 수 있다. | 보기 |
| 17~20차시 | ROI와 색 규칙 기록표관심영역과 색 범위를 바꿔 가며 인식 결과를 비교할 수 있다. | 보기 |
| 21~24차시 | 표지판 데이터 수집표AI 학습용 데이터를 계획해 수집하고 결과를 비교할 수 있다. | 보기 |
| 23, 27~28차시 | 오인식 기록표와 데이터 윤리틀린 인식을 유형별로 모아 원인과 대응을 정할 수 있다. | 보기 |
| 25~26차시 | 상태도와 정지 재출발 설계지주행, 정지, 재출발 상태와 전환 조건을 설계할 수 있다. | 보기 |
| 12, 33차시 | 대회 경기 기록지대회 규칙에 따라 기록을 재고 결과를 정리할 수 있다. | 보기 |
| 16, 32, 34차시 | 발표 준비지개선 과정을 근거와 함께 3분 안에 발표할 수 있다. | 보기 |
시험 · 제공 코드
| 26차시 | 전륜, 후륜 키트 블루투스 주행과 조향 (원본)Arduino C++ · 키트 기본 코드입니다. '1' 전진, '2' 후진, '3' 정지, 'L'/'R'/'M' 조향(서보 180/100/140). 시리얼 출력 문구 일부 생략. AFMotor 라이브러리 필요 | 보기 |
| 8~10차시 | 2센서 라인트레이싱 (재구성)Arduino C++ · 키트 구성(L293D 쉴드, TT 모터, TCRT5000)에 맞춰 새로 작성. THRESHOLD는 센서 값 측정표의 기준값으로 바꾼다 | 보기 |
| 14~16차시 | 비례 제어 라인 주행 (재구성)Arduino C++ · 회전량 = Kp × 오차(y = kx). 오차는 두 센서 값의 차이로 계산. Kd를 0보다 크게 하면 PD 제어(16차시 심화) | 보기 |
| 16차시 | PD 계산 구조 읽기 (실습코드 PID 클래스 축약)Python · PID에서 I 항과 포화 처리를 빼고 중2 수준으로 줄인 코드 | 보기 |
| 25~26차시 | 정지 표지 인식 후 정지와 재출발 상태 (재구성)Python · 교사 PC에서 인식 결과(label, 확신도)를 받아 블루투스 명령('1' 전진, '3' 정지)을 보낸다. send()는 교사 PC 연결 방식에 맞게 바꾼다 | 보기 |
교구 부품표 · 면접 문항
| 4, 31차시 | 전륜–후륜 자동차 경주 교구부품 12종 · 총 50개 파트(교구 설명서 2023.05). 표시된 기어를 빼면 후륜(MR) 또는 전륜, 빼지 않으면 4WD. 경주 시 전륜은 앞, 후륜은 뒤에 무게추를 싣는다 | 보기 |
| 4차시 (기어비 보충) | 기계 구조를 배우는 4단 기어박스 교구부품 12종 · 총 38개 파트(교구 설명서 2023.05). R, 1, 2, 3단 기어를 조립하고 핸들로 변속하며 기어비를 관찰한다 | 보기 |
| 5~10차시 | 라인트레이싱 제어부 (GPT Atmega328 키트 구성품 중)부품 7종 · 키트 구성품 중 라인트레이싱에 쓰는 부품입니다. 수량은 팀 단위로 운영 시 협의 | 보기 |
함께 쓰는 온라인 실습 교재
- 자율주행 실습 교재: 라인트레이서 만들기
- 자율주행 실습 교재: 보고, 판단하고, 움직인다
- 자율주행 실습 교재: 카메라가 차선을 찾는 법
- 자율주행 실습 교재: YOLO로 보행자 찾기
- 자율주행 실습 교재: 배송 임무 완주하기
수업 사진 · 교구
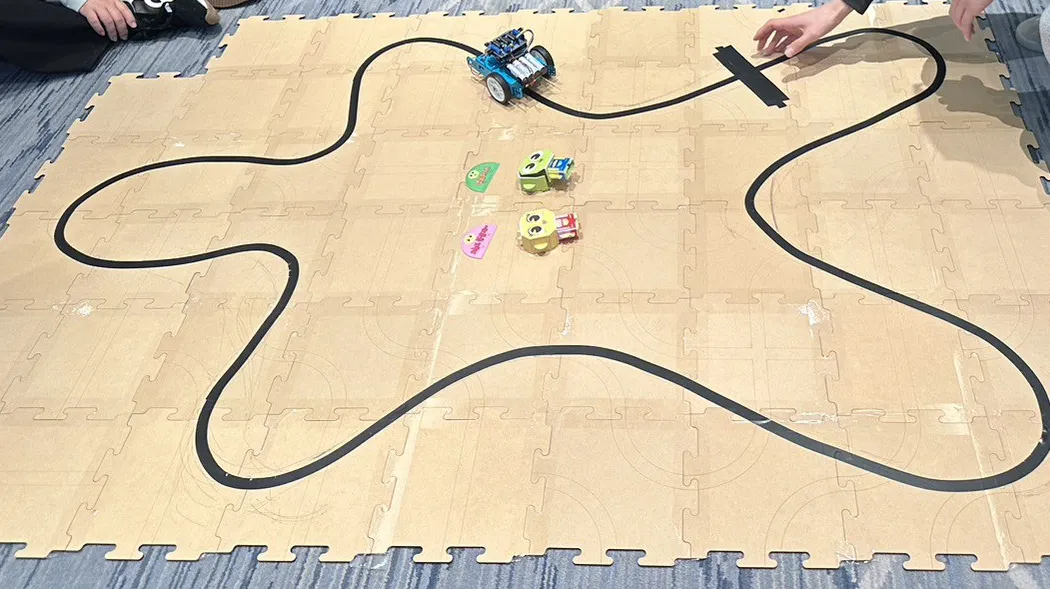
팀이 만든 라인 코스 (2023 고교 윈터캠프)
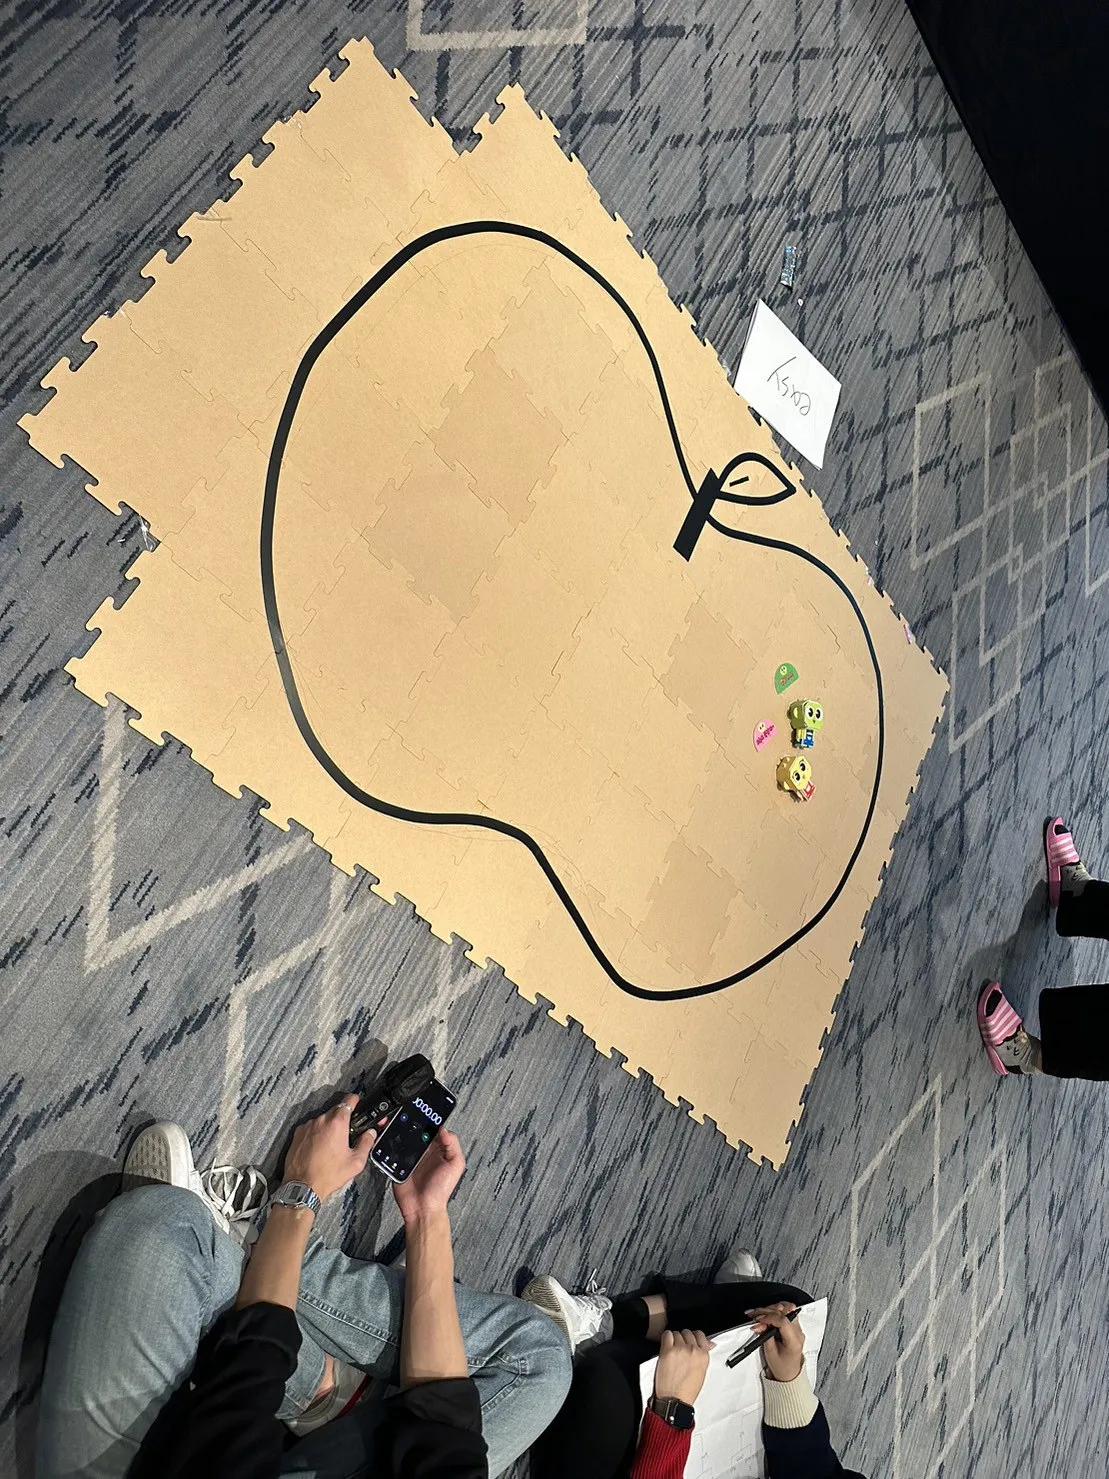
타원형 기본 코스 (2023 고교 윈터캠프)
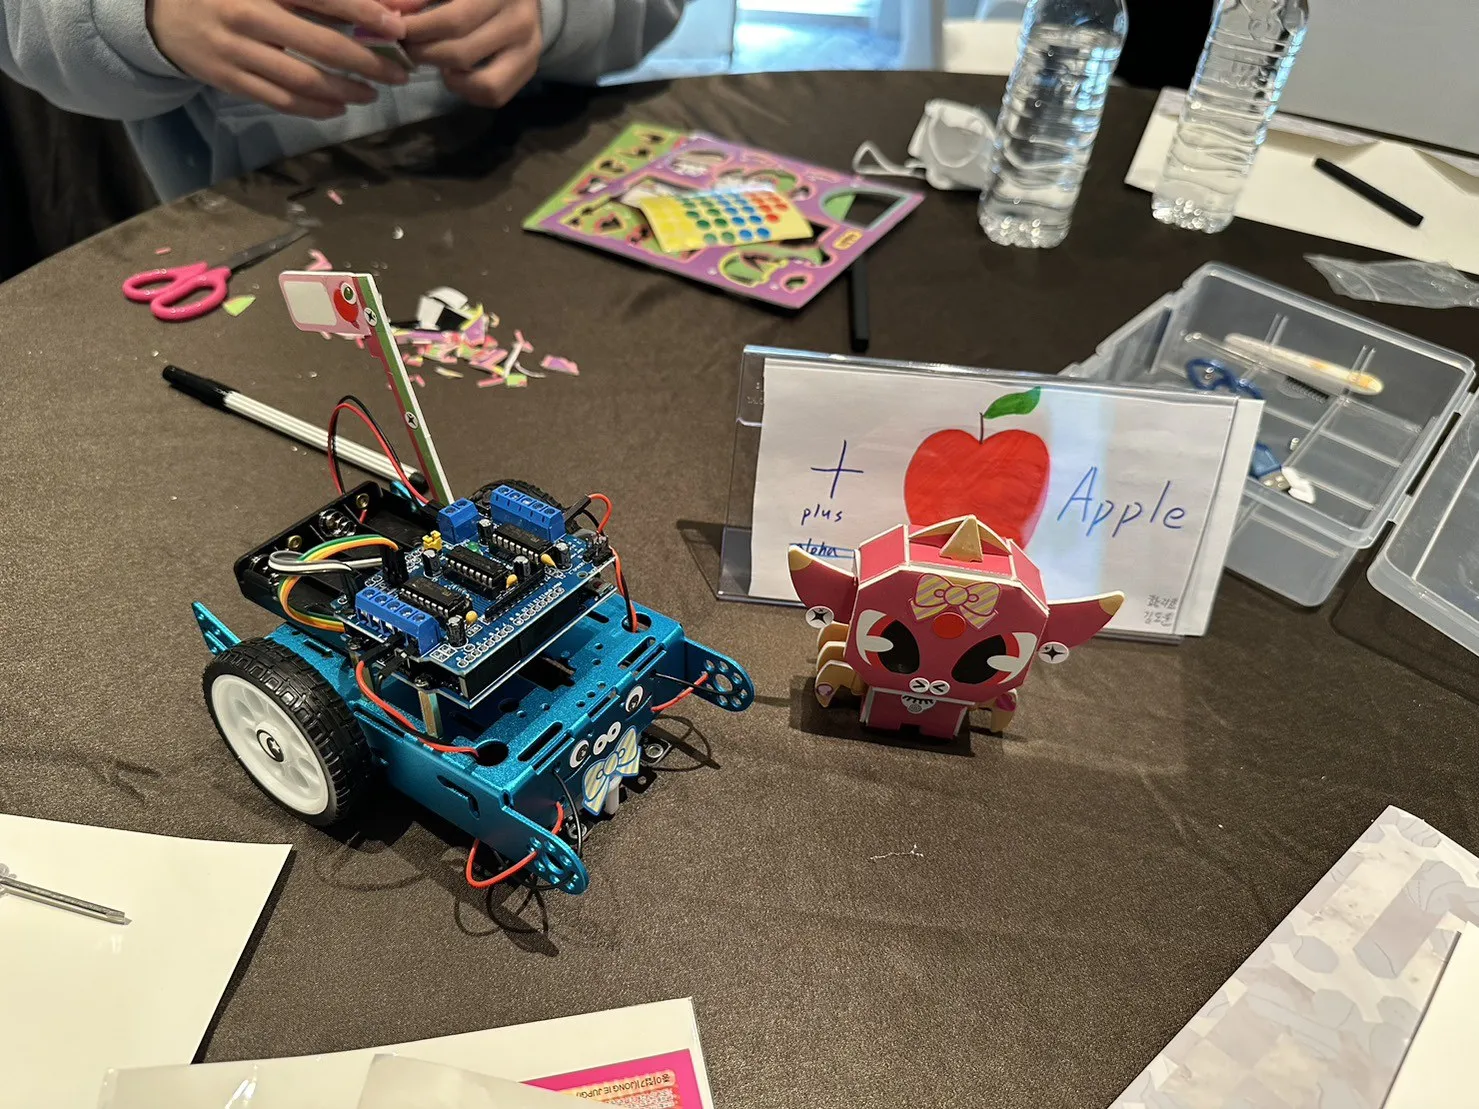
팀별로 꾸민 자율주행 교구 (2023 고교 윈터캠프)
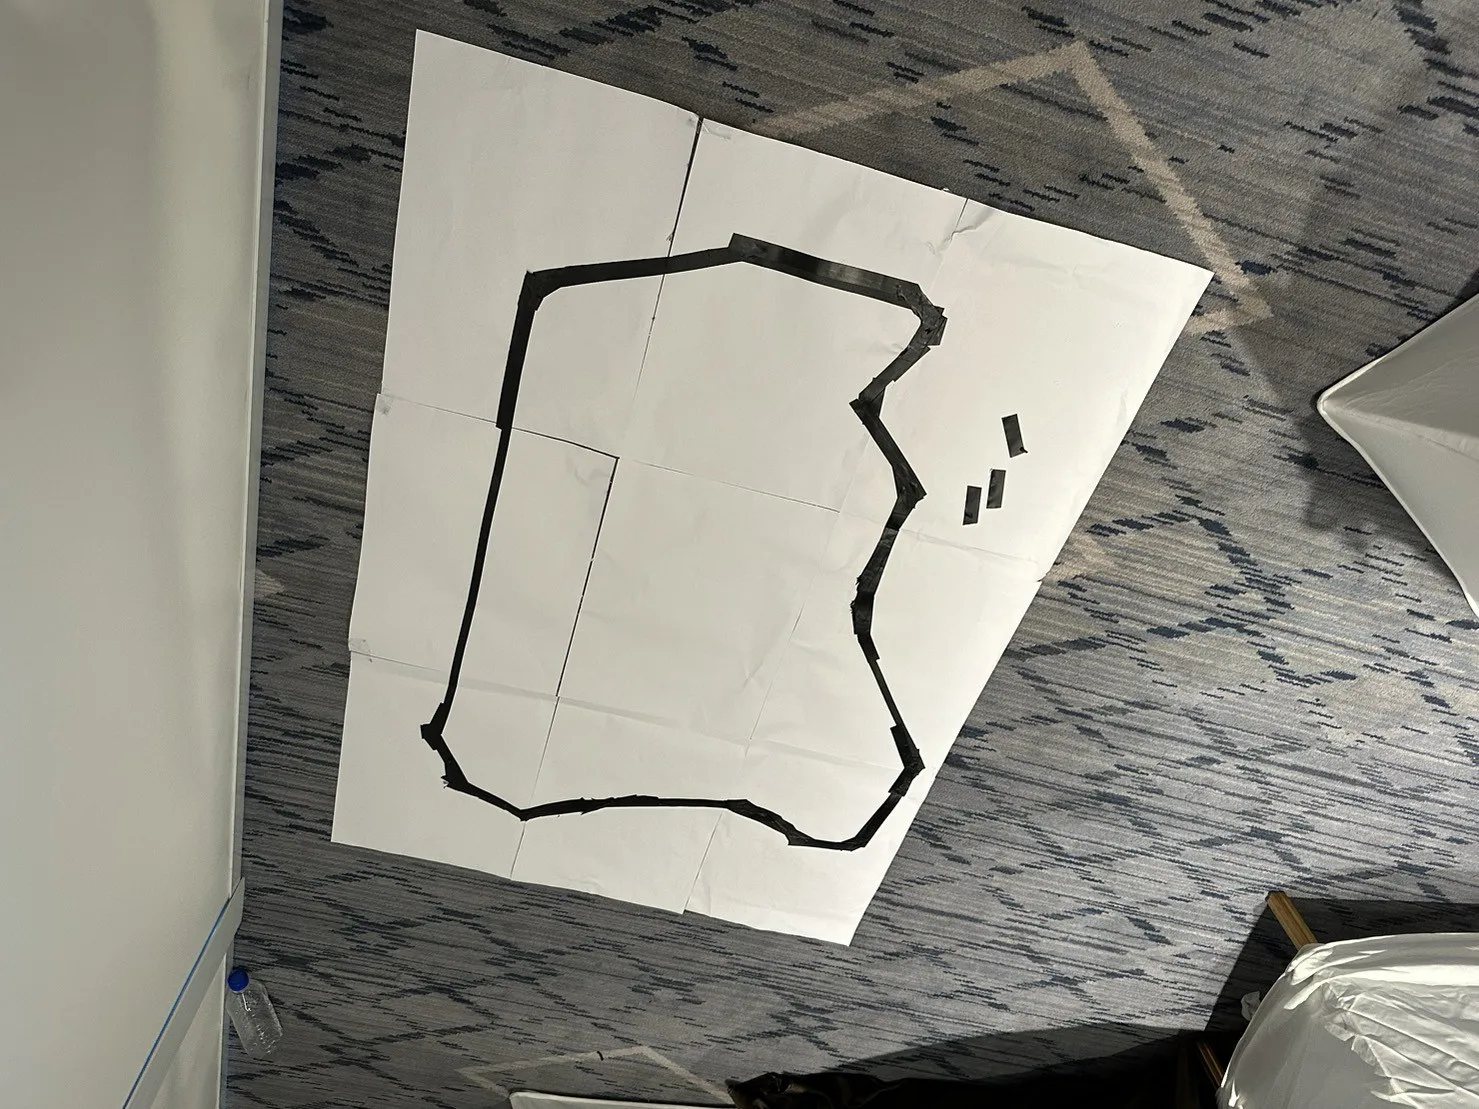
손으로 그린 코스 도안 (2023 고교 윈터캠프)
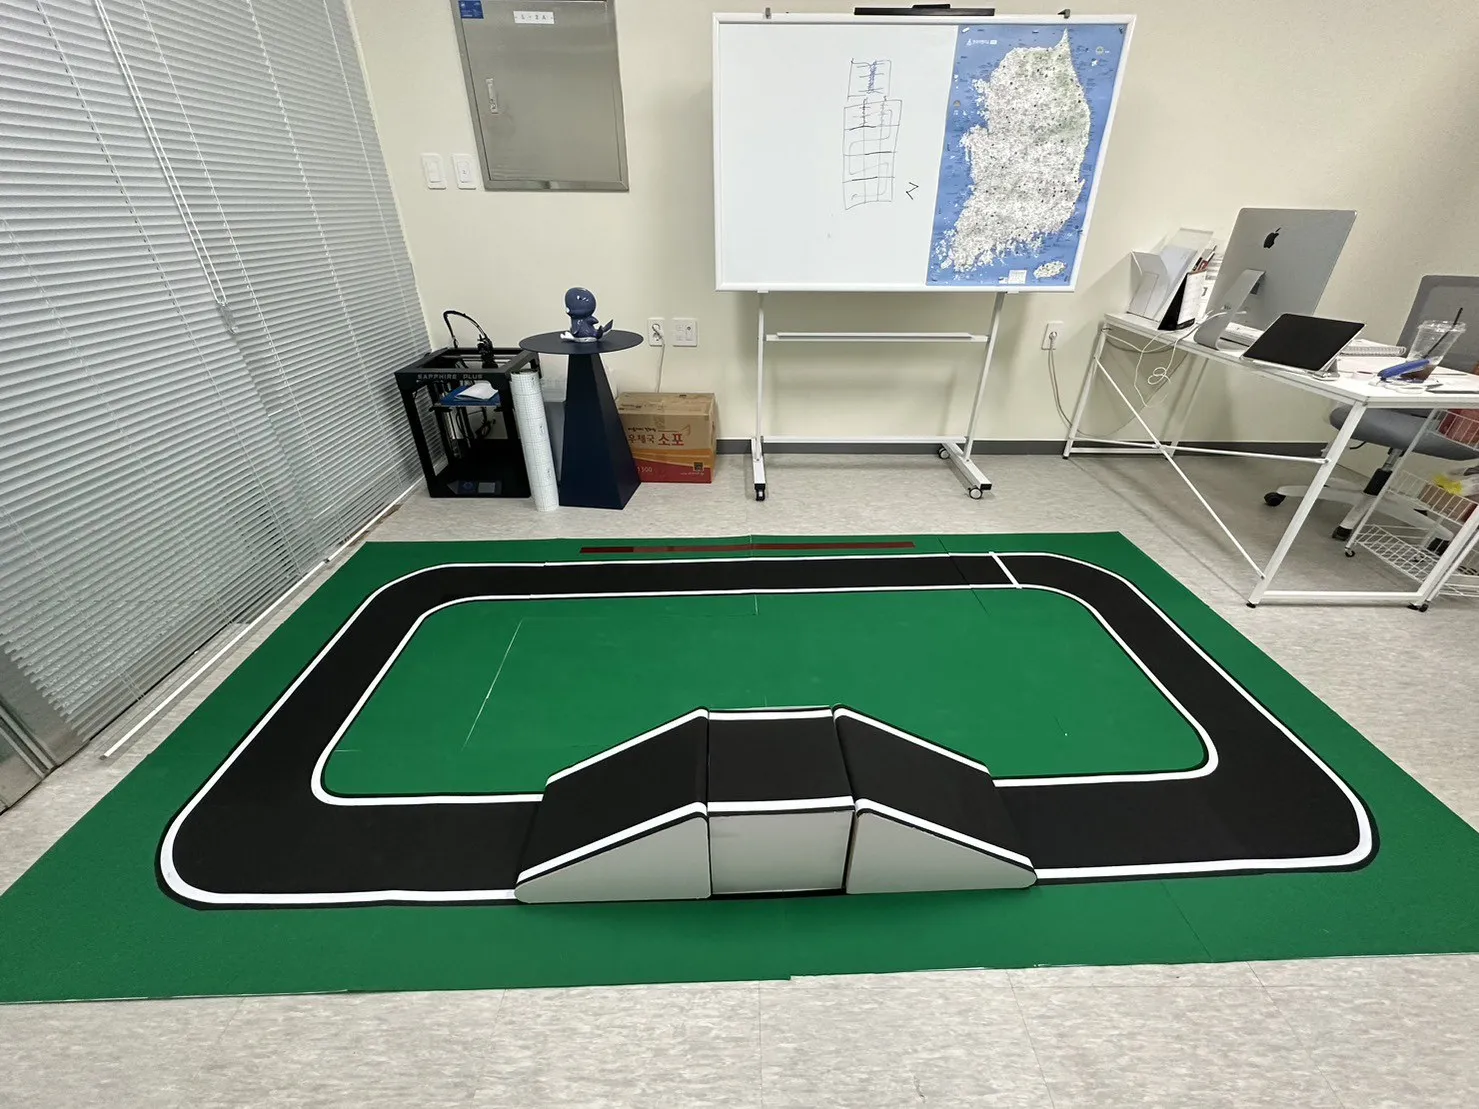
주행 트랙 매트 (자체 제작)
현장 수업에 쓴 교안·교구 설명서를 같은 양식으로 다시 편성했습니다. 운영 실적이 없는 과정은 다른 대상 교안을 바탕으로 새로 설계했으며 과정 안내에 ‘제안 과정’으로 표시합니다.